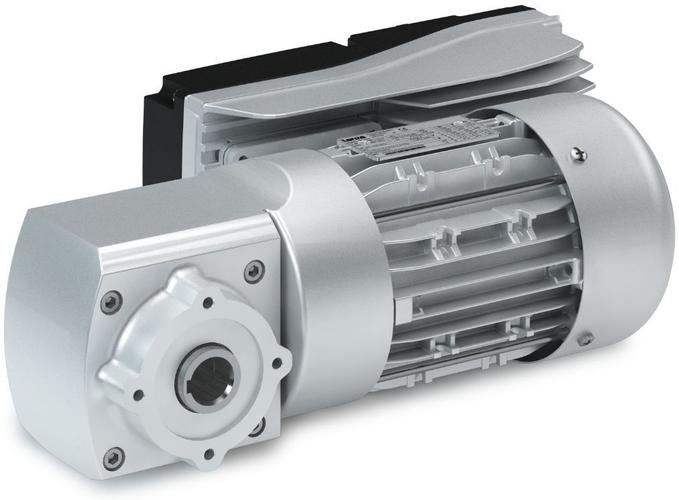
电力拖动与运动控制 伺服系统与电力拖动设备解析
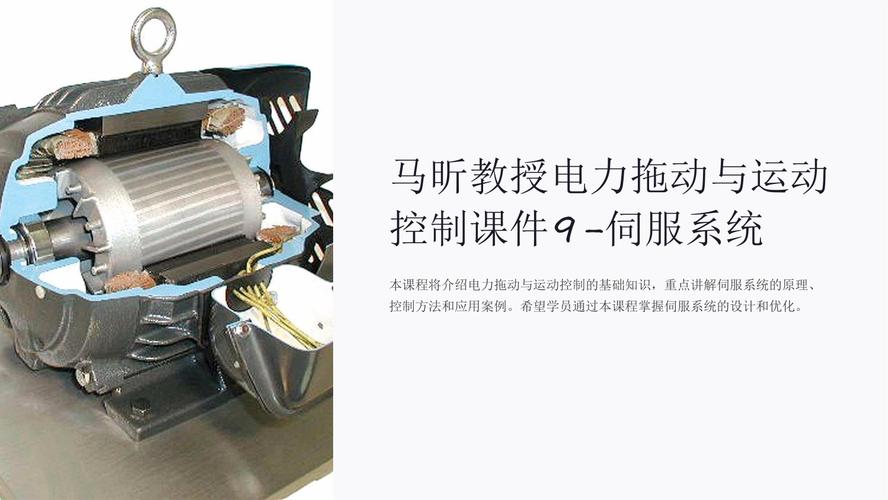
在电力拖动与运动控制领域,伺服系统作为实现精确运动控制的核心单元,与各类电力拖动设备紧密配合,共同构成了现代工业自动化与精密装备的技术基础。马昕教授在《电力拖动与运动控制》课件第9章中,系统阐述了伺服系统的原理、构成及其在电力拖动设备中的典型应用,为理解高精度、高动态性能的运动控制提供了重要视角。
一、伺服系统的定义与基本组成
伺服系统(Servo System)是一种以机械位置或转角、速度、加速度等为控制对象的自动控制系统,其核心任务是使输出量能够快速、准确地跟随输入指令的变化。一个典型的伺服系统由以下部分组成:
- 控制器:如PLC、运动控制卡或专用伺服驱动器,负责接收指令、进行调节运算并输出控制信号。
- 执行元件:通常为伺服电机(直流伺服电机、交流永磁同步伺服电机等),将电能转换为机械能。
- 检测元件:如编码器、旋转变压器、测速发电机等,实时反馈位置、速度或电流信号,构成闭环控制。
- 功率变换器:如PWM逆变器,根据控制信号调节供给电机的电压或电流。
- 机械传动机构:包括联轴器、丝杠、齿轮箱等,将电机运动传递至负载。
伺服系统的核心特征是“闭环控制”与“高动态响应”,其性能指标通常包括定位精度、调速范围、响应带宽和抗负载扰动能力。
二、伺服系统的分类与电力拖动设备的关系
伺服系统可按不同方式分类:
- 按驱动电机类型:直流伺服系统、交流伺服系统、步进伺服系统等。
- 按控制方式:开环伺服(如步进电机驱动)、半闭环伺服、全闭环伺服。
- 按被控量:位置伺服、速度伺服、力矩伺服。
上述分类直接对应了不同的电力拖动设备。在工业现场,伺服系统往往不是孤立运行的,而是承载于具体的电力拖动设备之上,如数控机床进给轴、工业机器人关节、自动化立体仓库堆垛机、轧机压下装置等。这些设备对运动控制的要求,推动了伺服系统向数字化、集成化、网络化方向发展。
三、伺服系统在典型电力拖动设备中的应用
1. 数控机床进给伺服系统
数控机床的进给轴要求高精度定位与平滑低速运行。永磁同步伺服电机配合高分辨率编码器和全闭环控制,可实现微米级甚至纳米级定位。电力拖动设备如滚珠丝杠、直线导轨与伺服系统共同构成了移动部件,其动力学特性直接影响伺服增益的设定与控制效果。
2. 工业机器人关节驱动
多关节机器人每个关节均配备伺服电机与减速器(如谐波减速器、RV减速器),需要完成复杂的轨迹插补与姿态控制。伺服系统在此不仅需要位置控制,还需实现力矩前馈和重力补偿。此时的电力拖动设备是机器人本体结构,伺服参数的整定需考虑臂杆惯量随位姿变化的特点。
3. 轧机主传动与压下伺服
冶金行业中,轧机主传动通常为大功率交流变频调速系统,而下压装置则采用高响应伺服系统控制辊缝。这体现出同一机组中不同电力拖动设备技术路线的差异:前者强调大转矩与宽调速范围,后者强调高精度与快速定位。
4. 自动化仓储与提升设备
在堆垛机、电梯和提升机中,伺服系统往往用作速度与位置控制,配合变频器驱动异步电机或直接驱动永磁同步电机。这类电力拖动设备的特点是负载转矩大、行程长,伺服控制需解决高速运行与精确停位之间的矛盾。
四、伺服系统与常规电力拖动设备的比较
与风机、水泵、压缩机等通用电力拖动设备不同,伺服系统强调的是运动轨迹和控制精度,而非单纯的能量转换效率。伺服系统的设计需要综合考虑电机参数、机械传动刚度、惯量匹配、控制带宽及外部扰动等因素。换言之,伺服系统可以被视为电力拖动设备的高端形态,其性能提升带动了整个运动控制技术的进步。
如若转载,请注明出处:http://www.meng1xiang.com/product/55.html
更新时间:2026-10-09 10:44:14